UP CAMP 2025 · 活动回顾
第二届
UP 训练营
百度飞桨 AI 学习营
把 AI 想法做成项目。
从第一堂智能体开发课,到共同调试工作流、训练模型。2025 年 1 月 7–14 日,同学们围绕智慧船舶展开了一次集中的学习与协作。
浏览五个项目 ↓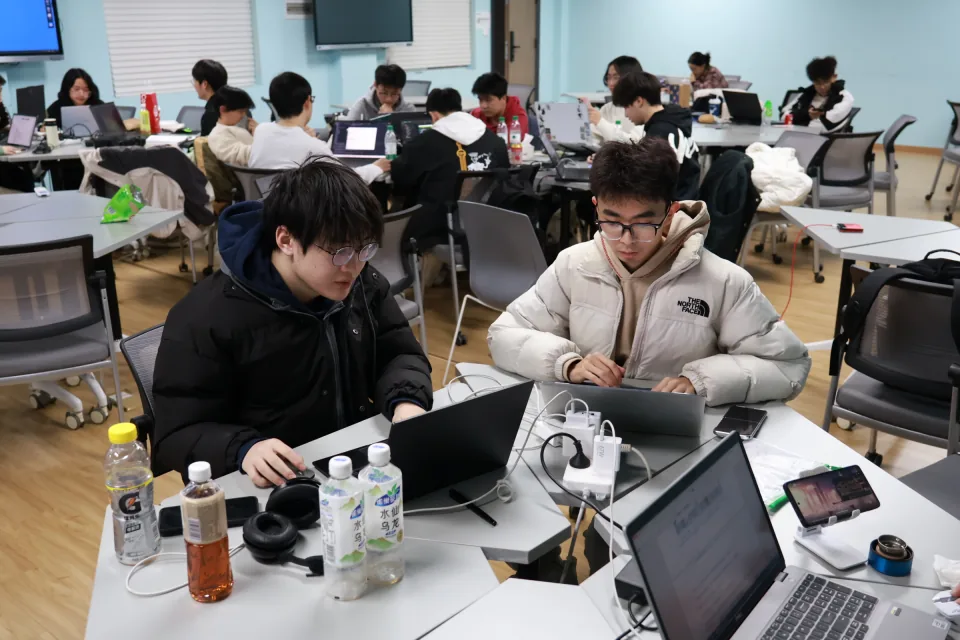 图 01
从课堂出发,在协作中学会开发。
- 活动时间
- –
- 参与同学
- 32 位营员
- 学习方式
- 上午培训 · 下午与晚间项目实践
LEARN TOGETHER从理解 AI,
到动手构建。
课程、跨校交流与产业参访穿插进行,所学随即用在小组项目中。
大模型与智能体开发
武汉商学院飞桨领航团团长、科创 AI Lab 负责人张锦辉,介绍大模型发展与智能体开发。
走进百度飞桨
参访百度飞桨(武汉)人工智能产业赋能中心,了解 AI 在产业场景中的应用。
阅读学院报道 ↗让作品表达更清晰
湖北大学艺术与设计学院徐子萱、李卓分享 PPT 美化与 UI 设计,帮助团队完善项目展示。
深度学习入门
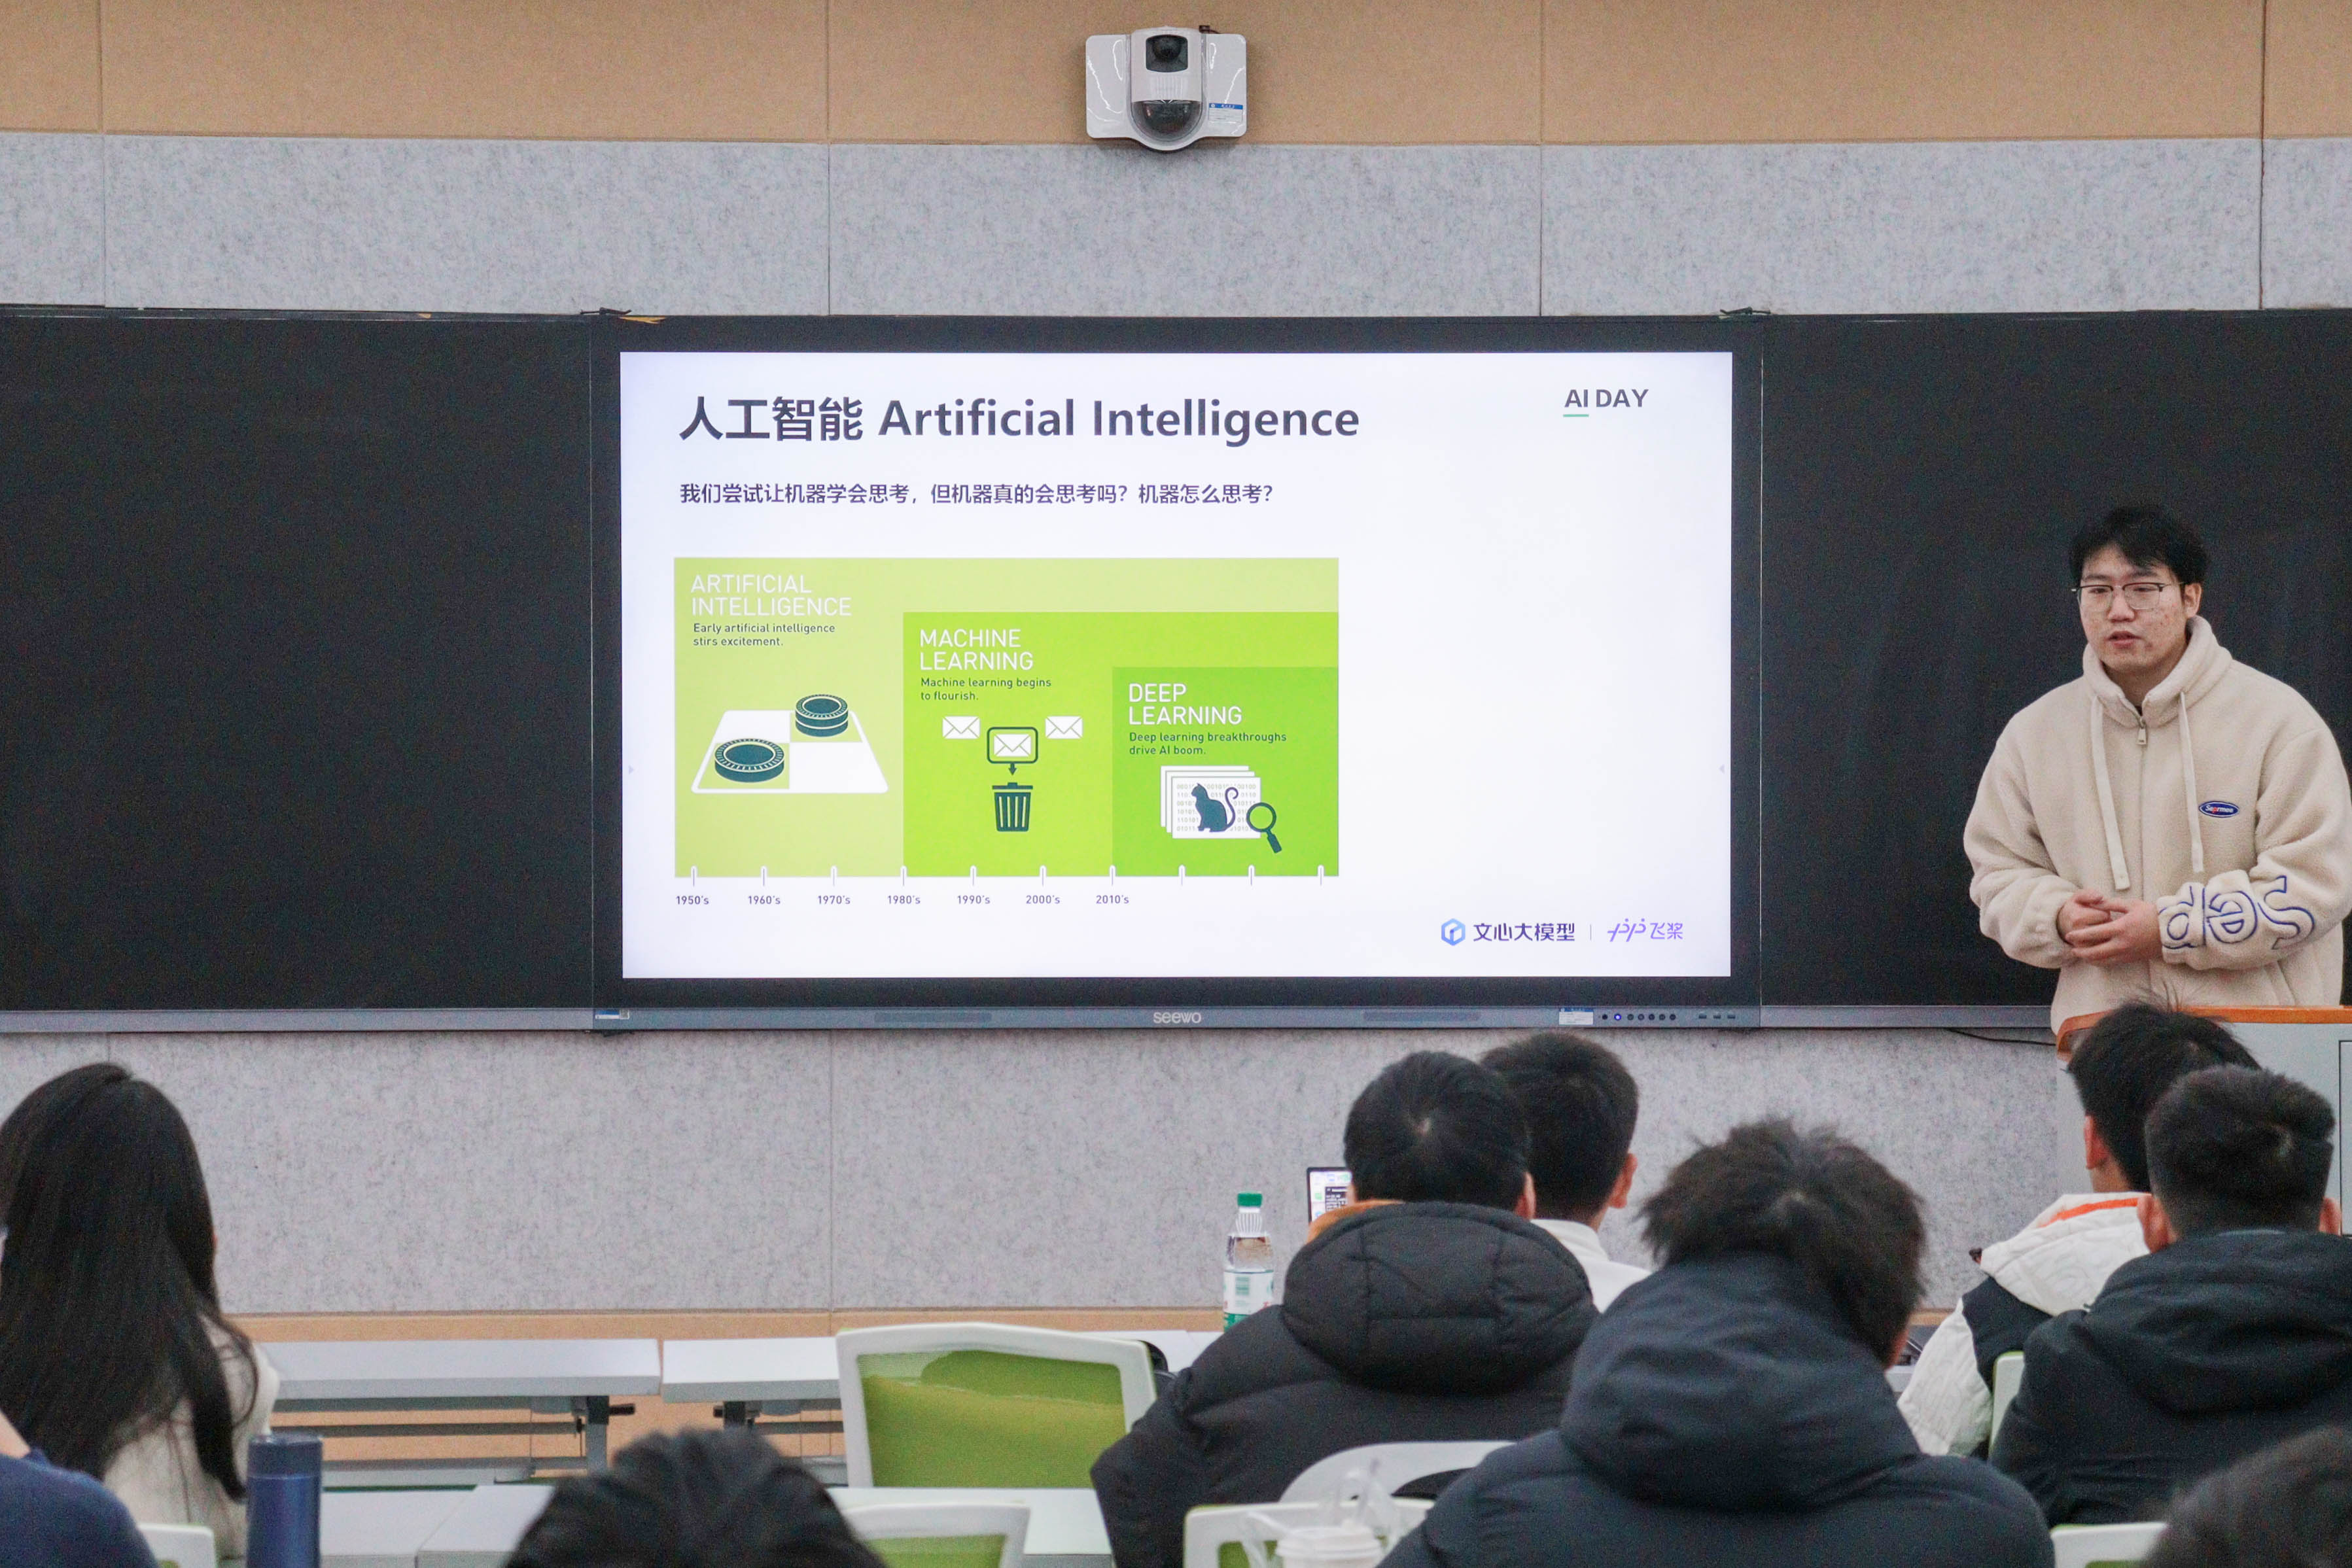
武汉科技大学飞桨领航团团长、攀登者机器人足球协会会长何罗坤,讲解深度学习模型。
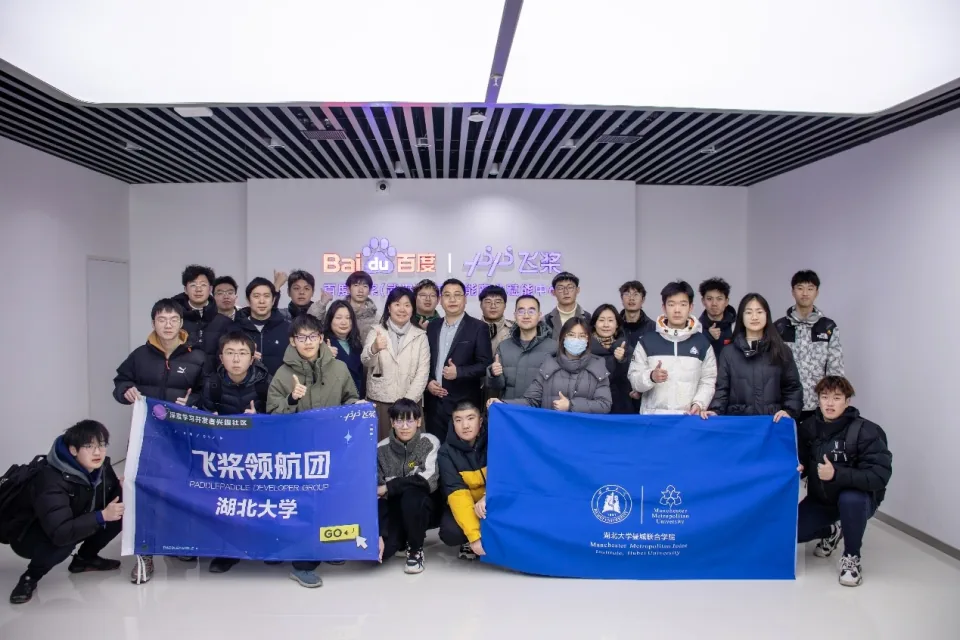 图 02
产业参访 · 2025.01.09
图片来源:湖北大学曼城联合学院报道
BUILD & PRESENT五个方向,
从问题走向原型。
以船舶场景为共同主题,探索大模型、计算机视觉与机器学习的不同用法。
01
智能体 · Seabrain navigation agent team
船舶航行辅助智能体
围绕航行环境、船员关怀与设备问题构建问答助手。团队从提示词设计入手,把船舶知识、工具插件与工作流组合为可以交互的原型。
营长:林振昕 · 队长:刘子轩 · 汇报:赵渲
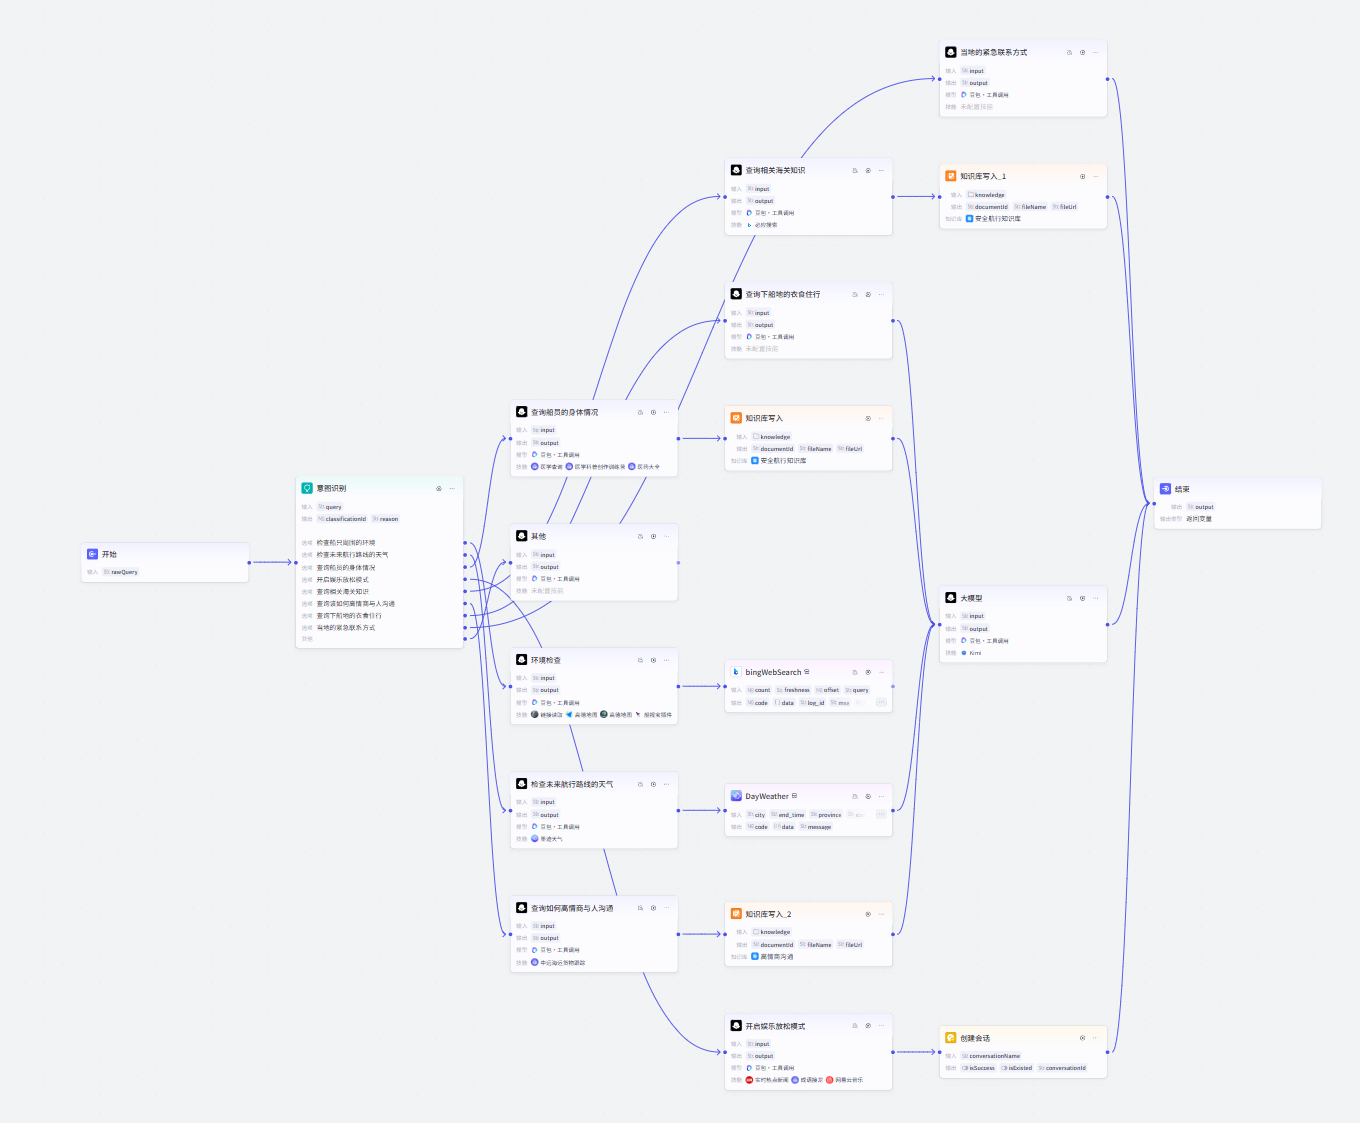
 放大查看 ↗图 03
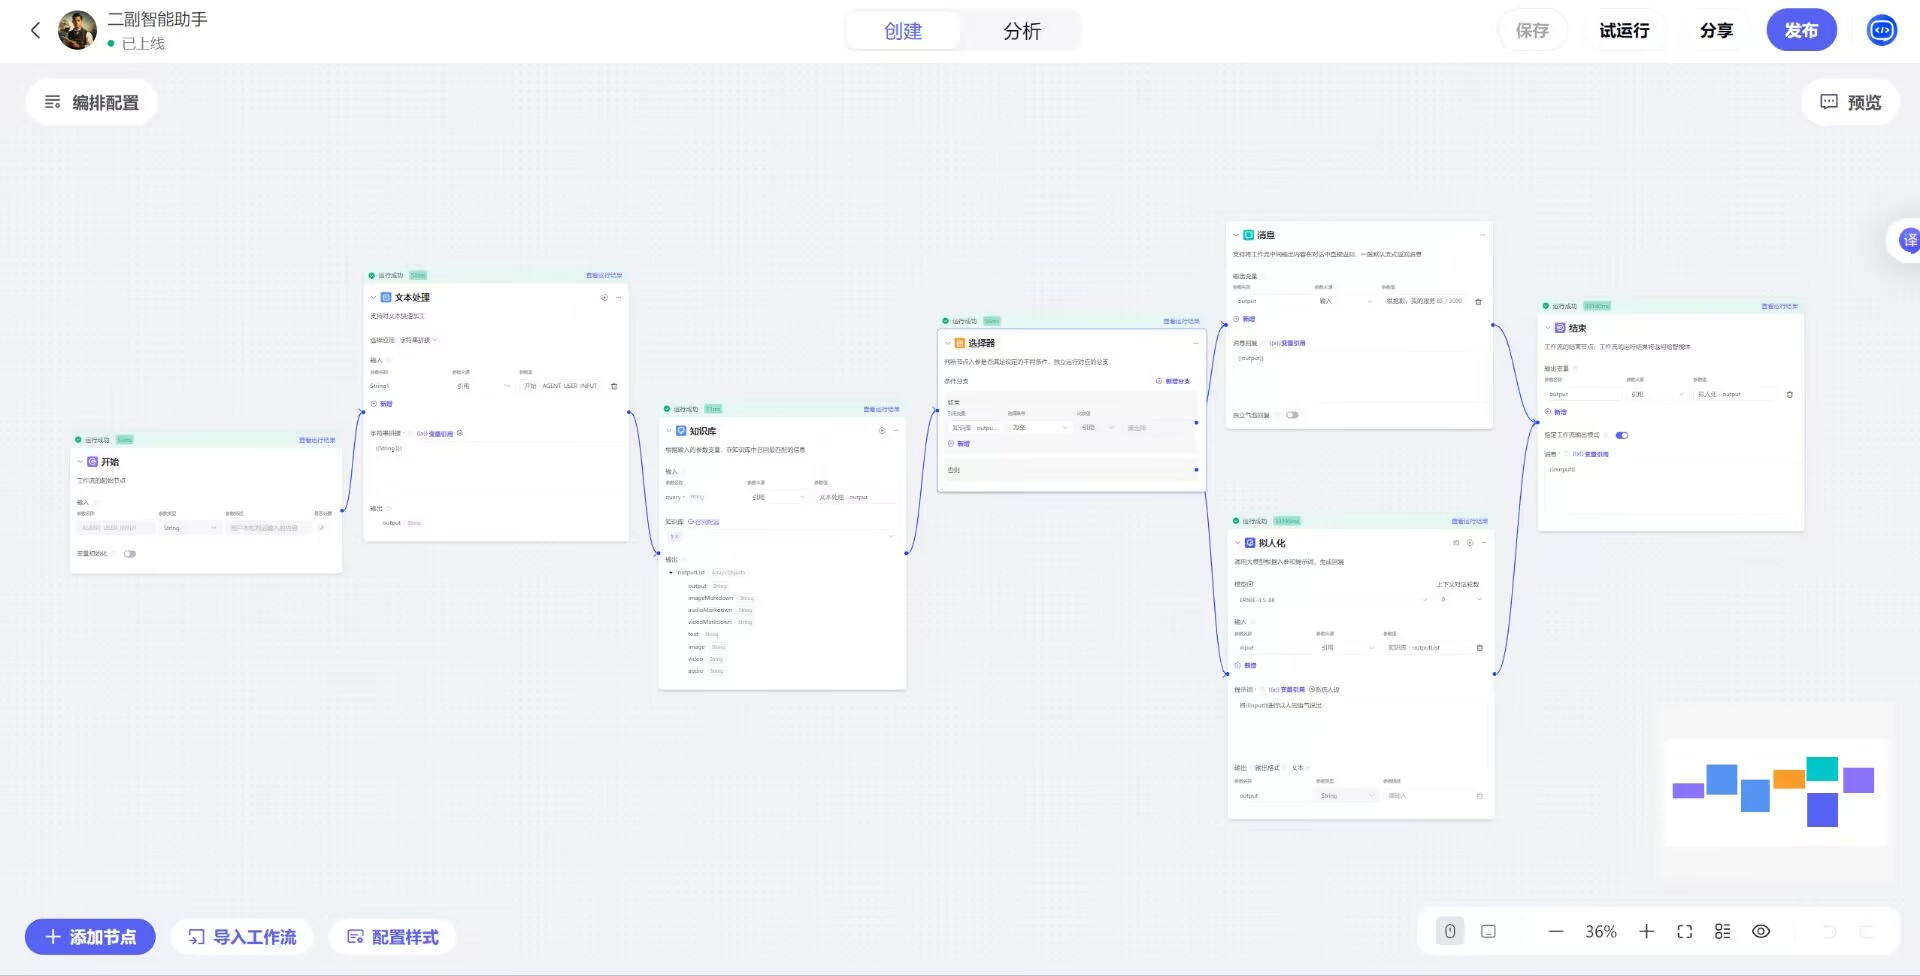
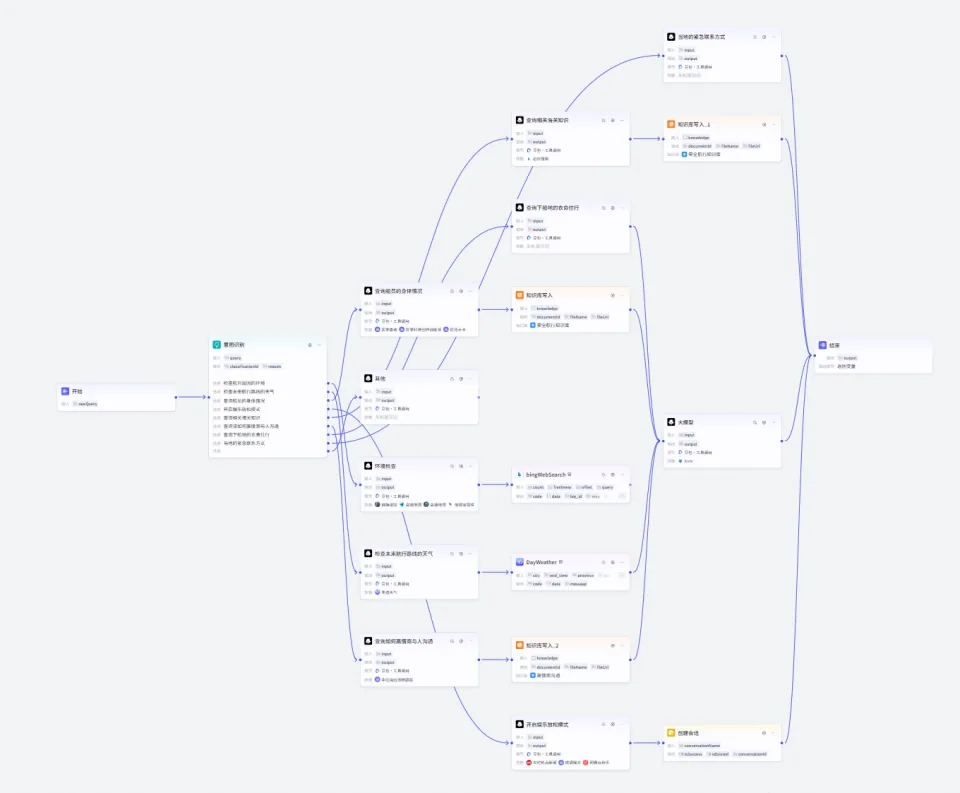
航行辅助智能体工作流 · 项目汇报第 12 页
一个入口,连接不同航行问题
先判断用户需要哪类信息,再调用对应工具或知识库。项目把航行环境查询与船员沟通等任务编排在同一套工作流中。
- 提示词
- Co-STAR 框架
- 知识组织
- 船舶专业资料与船员相关知识
- 交互方式
- 自然语言提问与分支工作流
开发过程与更多展示 +
界定助手的角色
围绕复杂海洋环境、船员身心状态和设备故障三个问题,明确助手的服务场景。
设计提示词
按照 Context、Objective、Style、Tone、Audience、Response 六个维度组织角色指令,让回答的目标与表达方式更清晰。
准备知识库与插件
整理安全航行、船员生活和资源管理等资料,接入现有插件,并尝试自定义工具。
编排流程并调试
将意图识别、检索、工具调用与回答连接起来,通过不同类型的问题测试并调整。
结营展示
汇报展示了天气与海况查询、设备问题问答等交互示例,以及支撑这些回答的知识库和工作流。技术升级、市场拓展与国际合作列为后续探索方向。
02
智能体 · Chief Mate Agent
船舶“大副”智能体
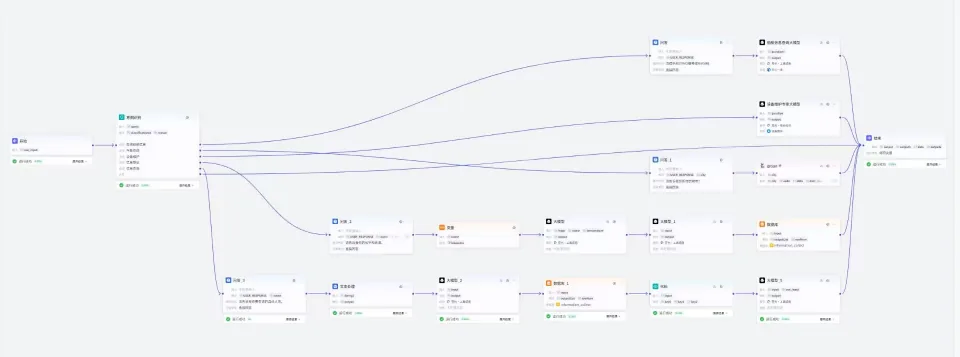
以船上日常工作安排为切入点,把资料、知识库与工具连接起来。团队为大副、二副、三副设计了不同角色的工作流,并通过问答演示检验原型。
汇报:郑心睿
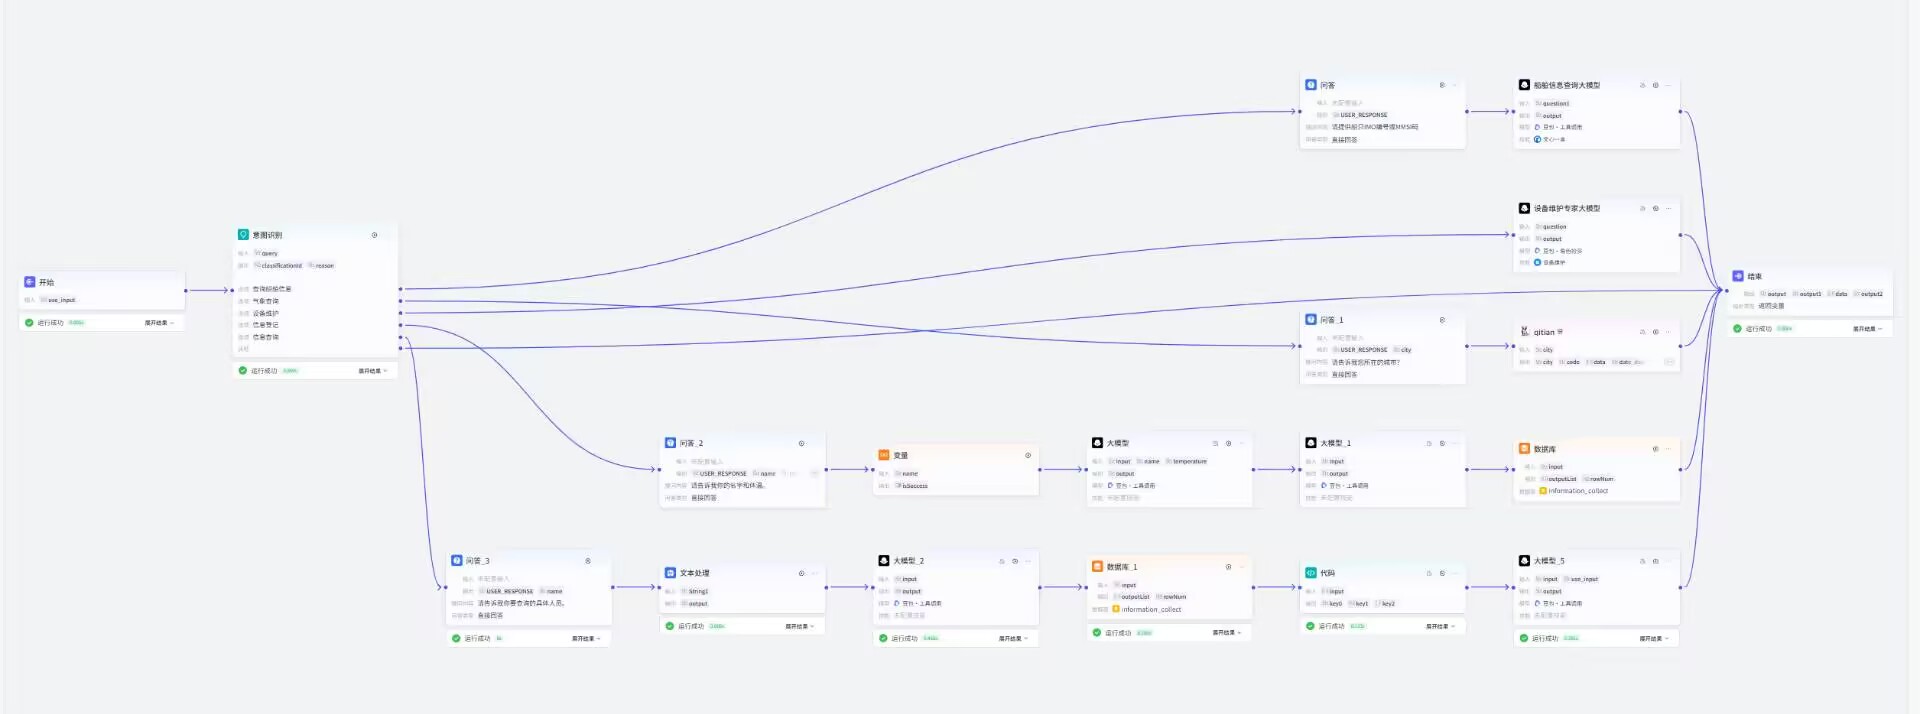
 放大查看 ↗图 04
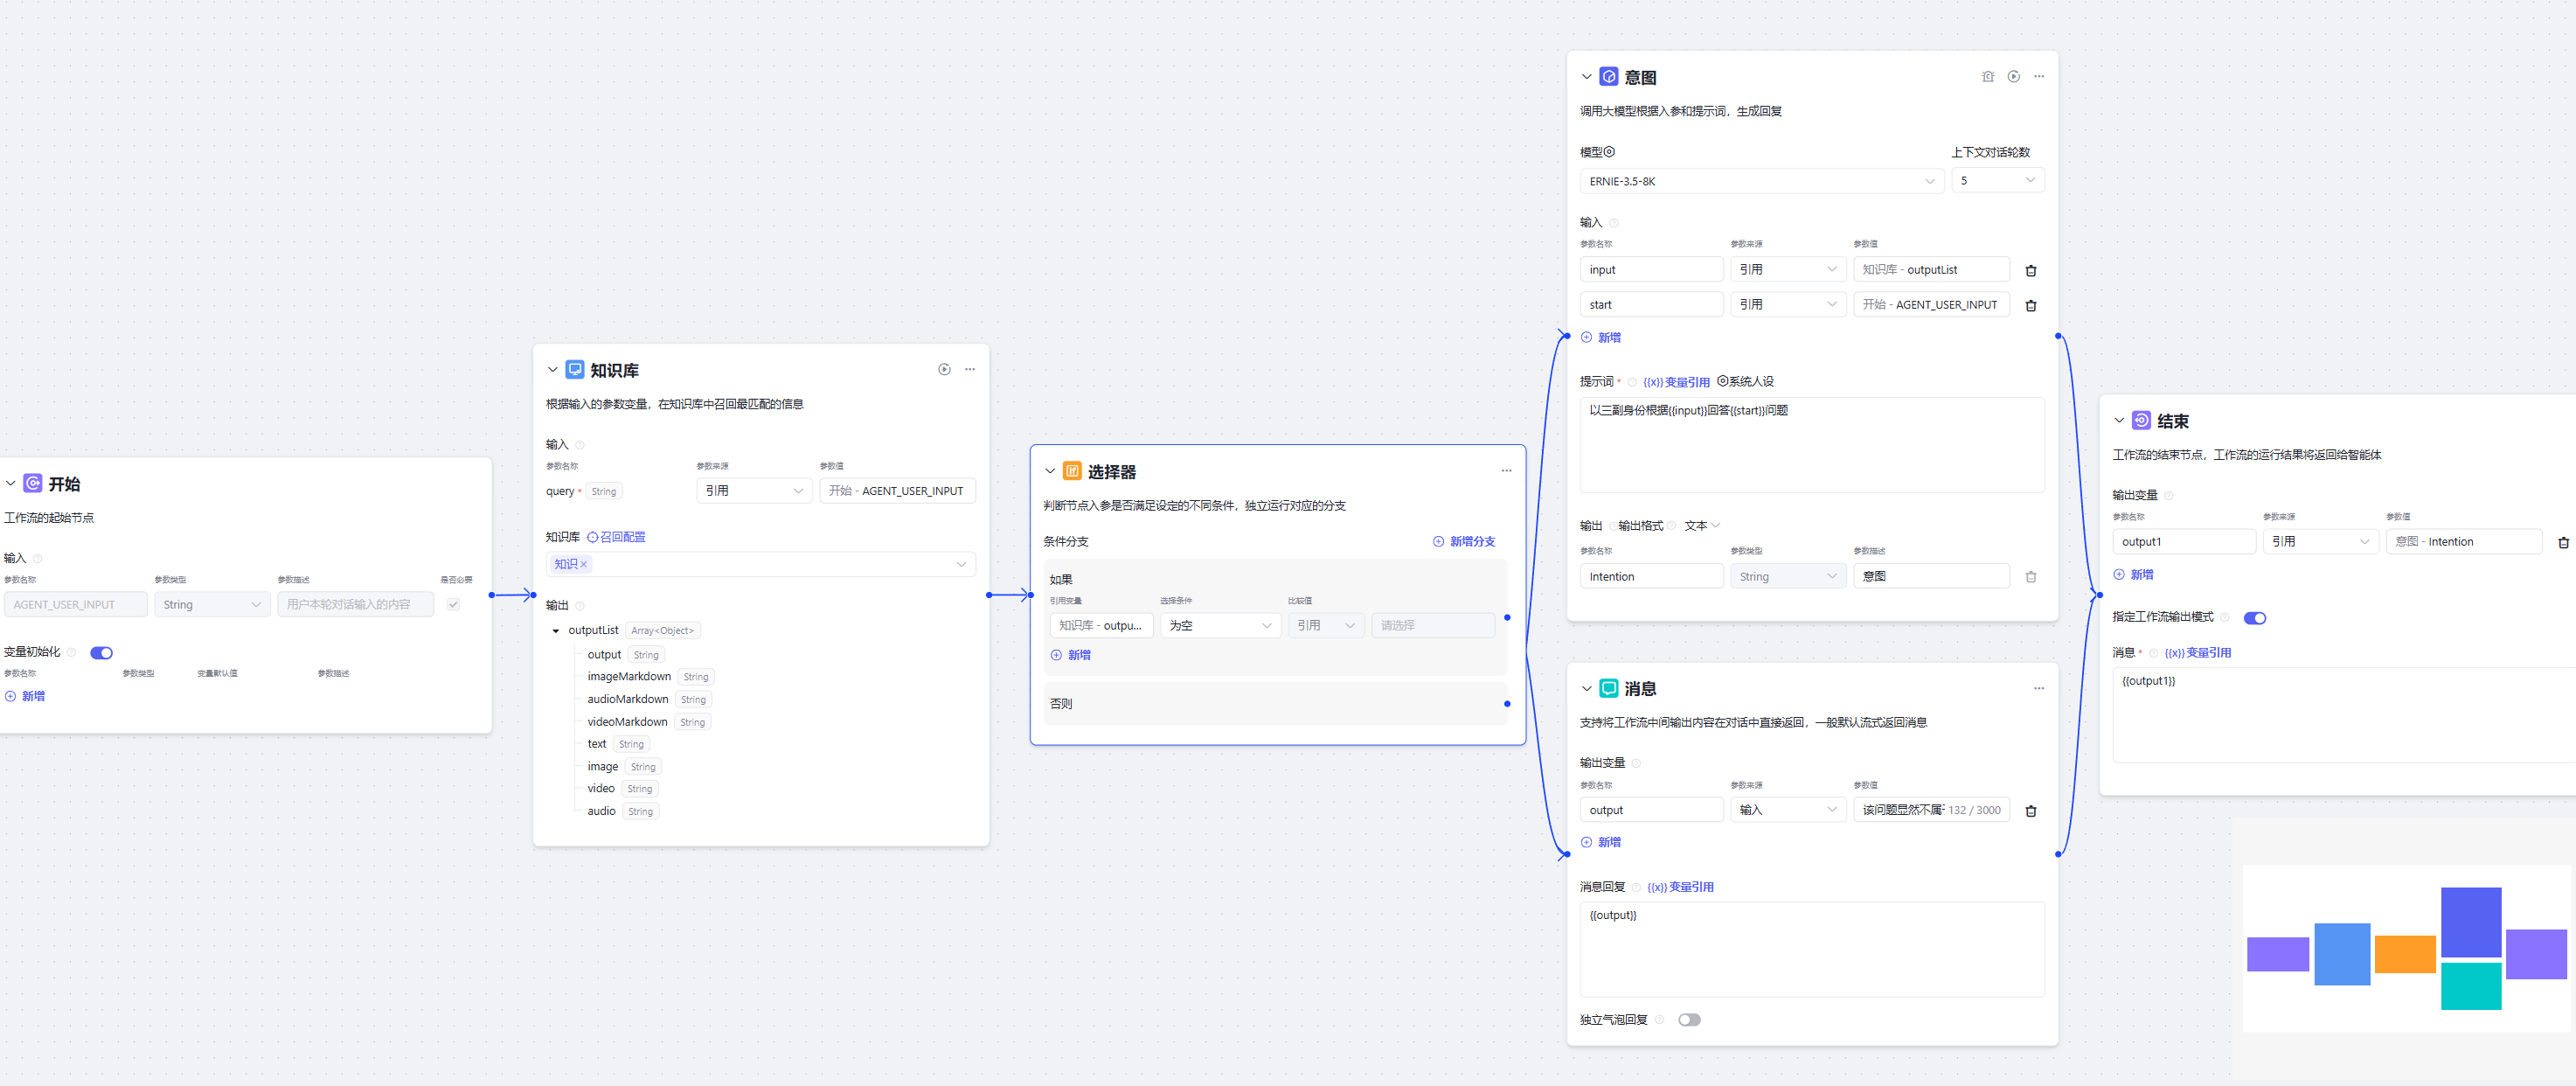
大副智能体工作流 · 项目汇报第 10 页
展示内容包括资料收集、工作安排、设备维护信息查询与船员值班表生成。
开发过程与更多展示 +
小组研讨与资料准备
确定选题、分配任务并收集材料,讨论可用方案后整理行动计划。
构建角色与知识库
把船舶相关资料整理为知识库,编写角色指令,并为不同任务配置可调用工具。
分别搭建角色工作流
汇报展示了大副、二副与三副的独立工作流,包括知识库检索、条件分支与回复节点。
 放大查看 ↗图 07
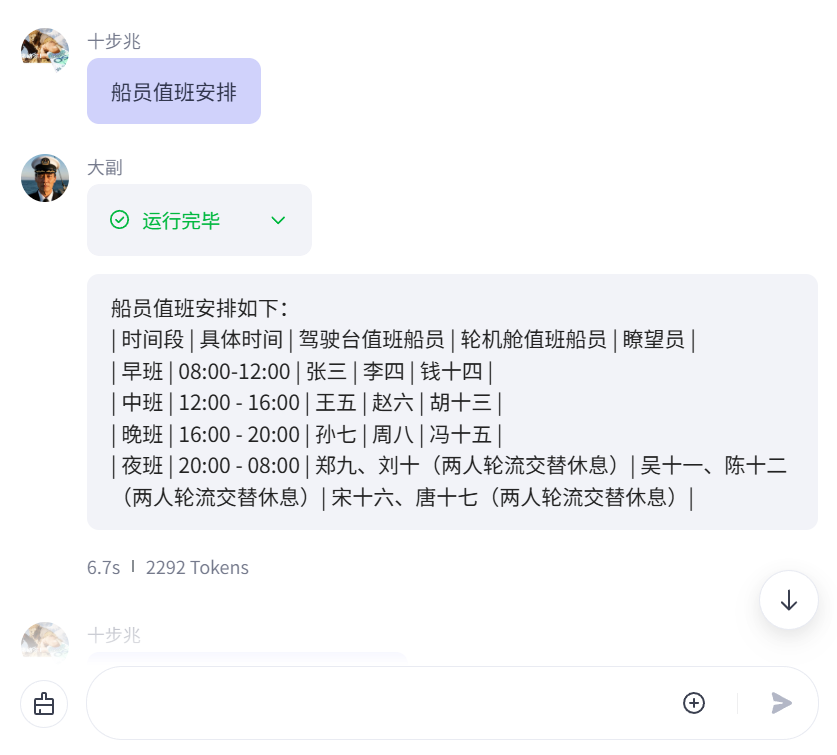
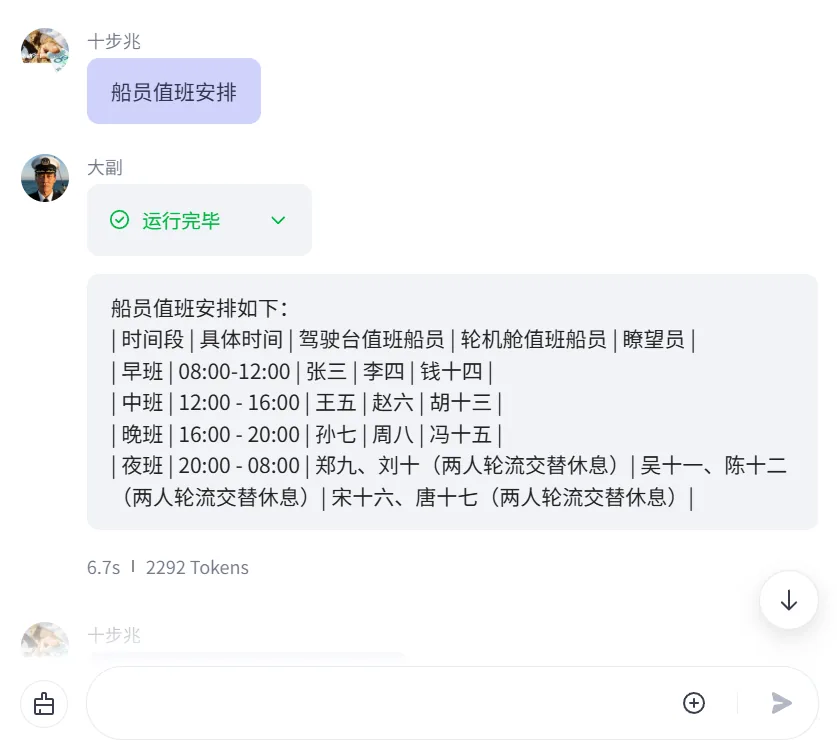
值班安排演示 · 项目汇报第 14 页,使用示例人员
从一句提问到工作安排
输入“船员值班安排”,演示中的助手生成分班、时间段和岗位安排。该画面用于展示训练营原型的回答形式。
项目复盘
团队在汇报中记录了资料不完整、数据不足和响应较慢等问题,并提出继续探索货物管理与能效管理。
汇报列示成员
黄子敬、孙瑞阳、蔡嘉豪、陈婧琦、黄宇喆、廖运宙、郑志宇、吴兆硕
03
计算机视觉 · PaddleOCR
渔船牌照识别
围绕渔船牌照文字识别开展模型实践,探索使用 PaddleOCR 将图像中的牌照信息转为可处理的文本。该方向收录于训练营结营成果汇总。
04
机器学习 · IntelliData Pilots
船机数据回归模型
围绕船舶机械数据预测,比较 XGBoost、LightGBM 与 GBDT。团队把模型搭建、调参与评估串联成一次完整的机器学习实践。
营长:林振昕 · 队长:肖皓文
 放大查看 ↗图 08
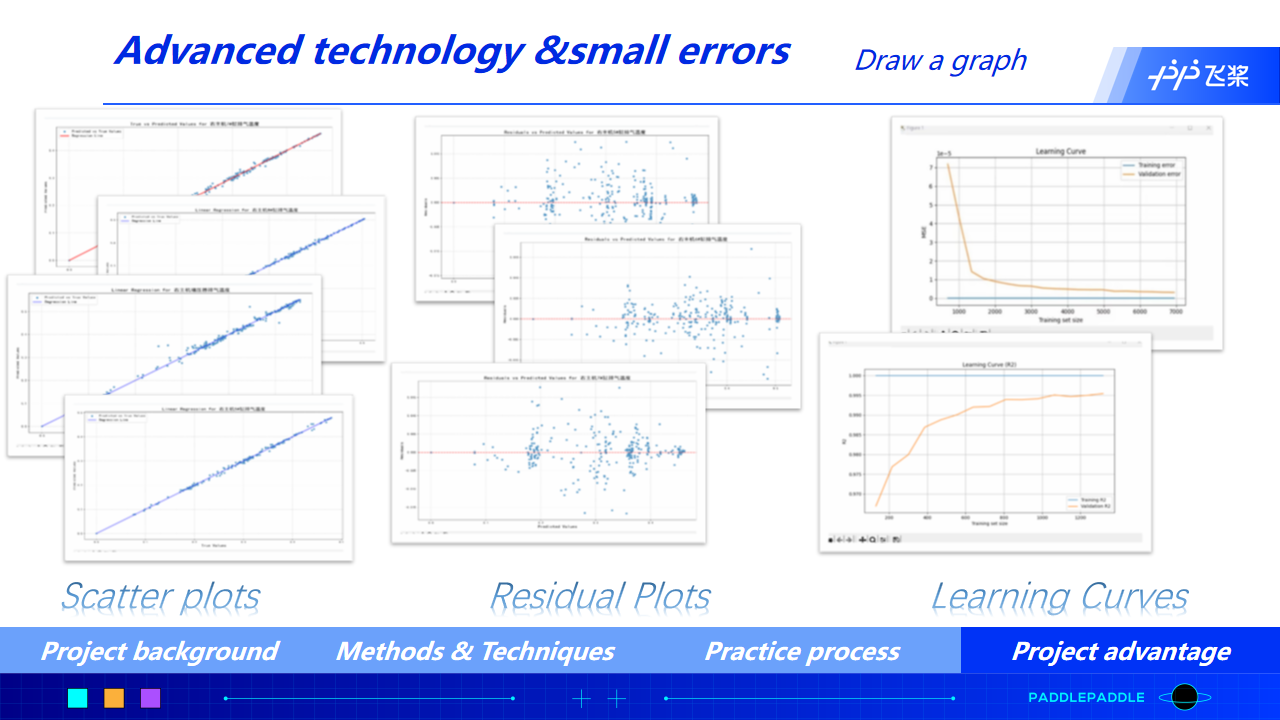
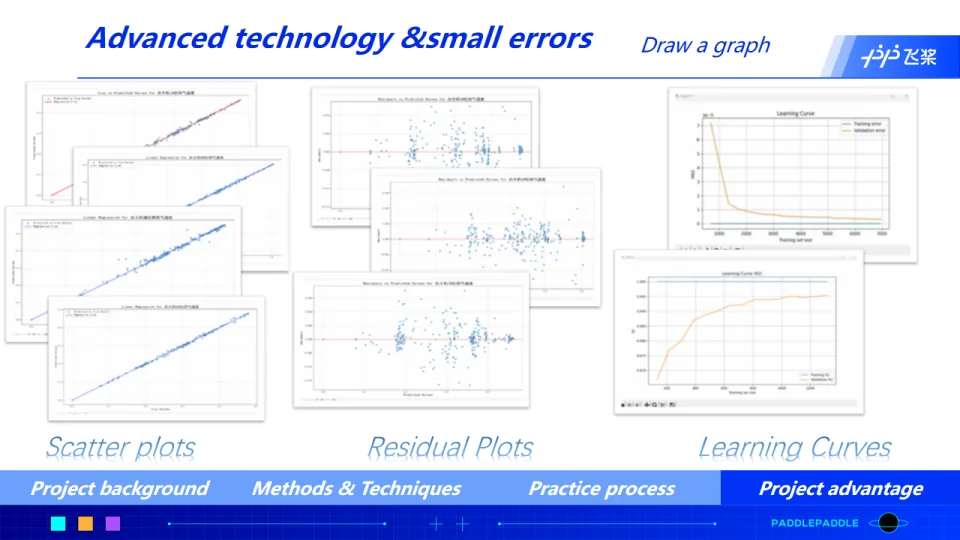
预测散点图、残差图与学习曲线 · 项目汇报第 14 页
以主机淡水压力、淡水温度等船机数据为对象,通过回归预测与图表分析观察模型表现。
开发过程与更多展示 +
配置环境与小组分工
汇报将实践过程归纳为五个阶段:环境搭建、模型选择、参数调整、交叉验证与绘图。各成员分工推进模型和答辩材料。
比较三个模型
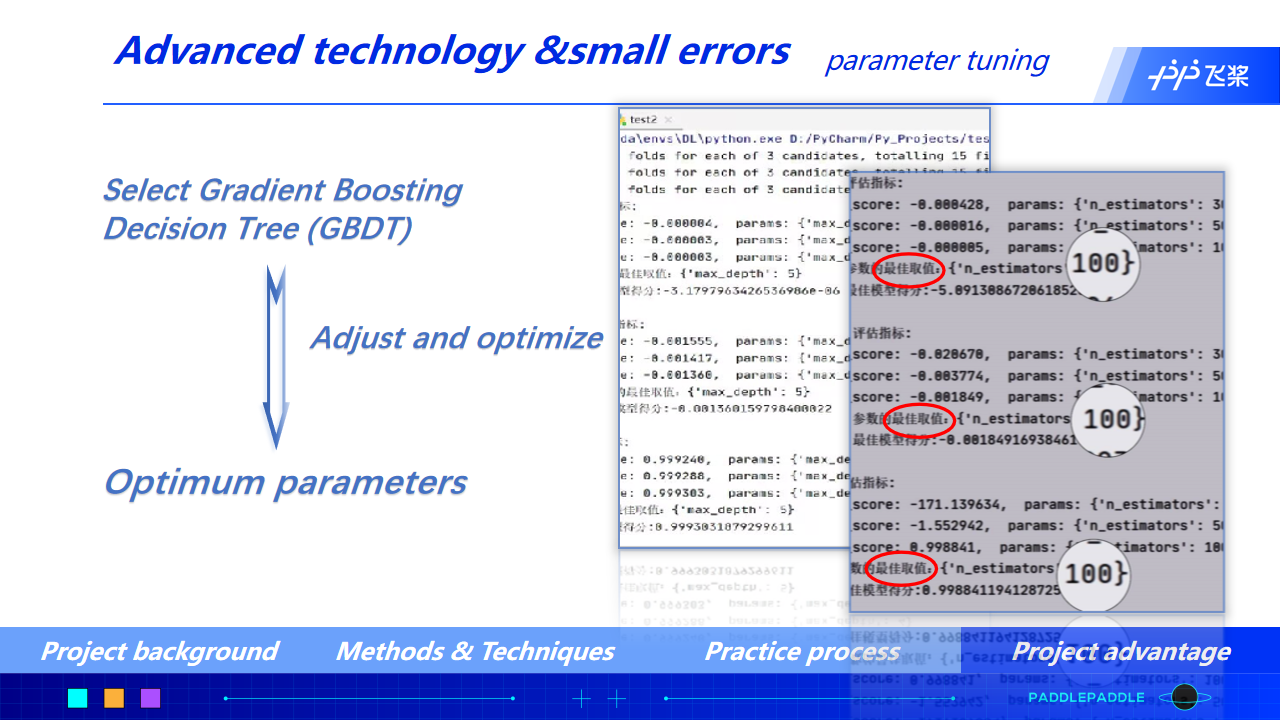
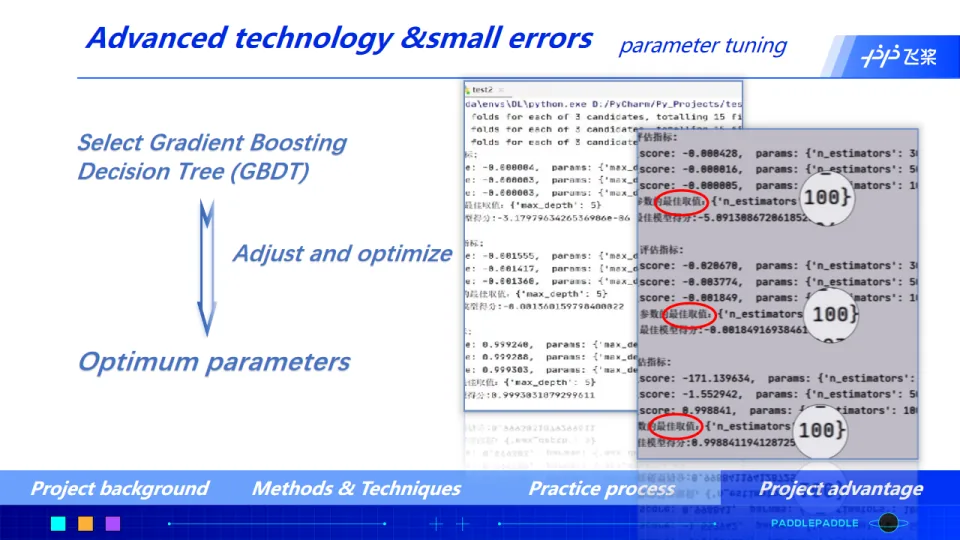
在 XGBoost、LightGBM 与 GBDT 之间进行比较,团队在汇报中选择 GBDT 继续调参与展示。
调整参数与交叉验证
通过参数搜索观察不同配置下的表现,记录模型参数及交叉验证结果。
划分数据并评估
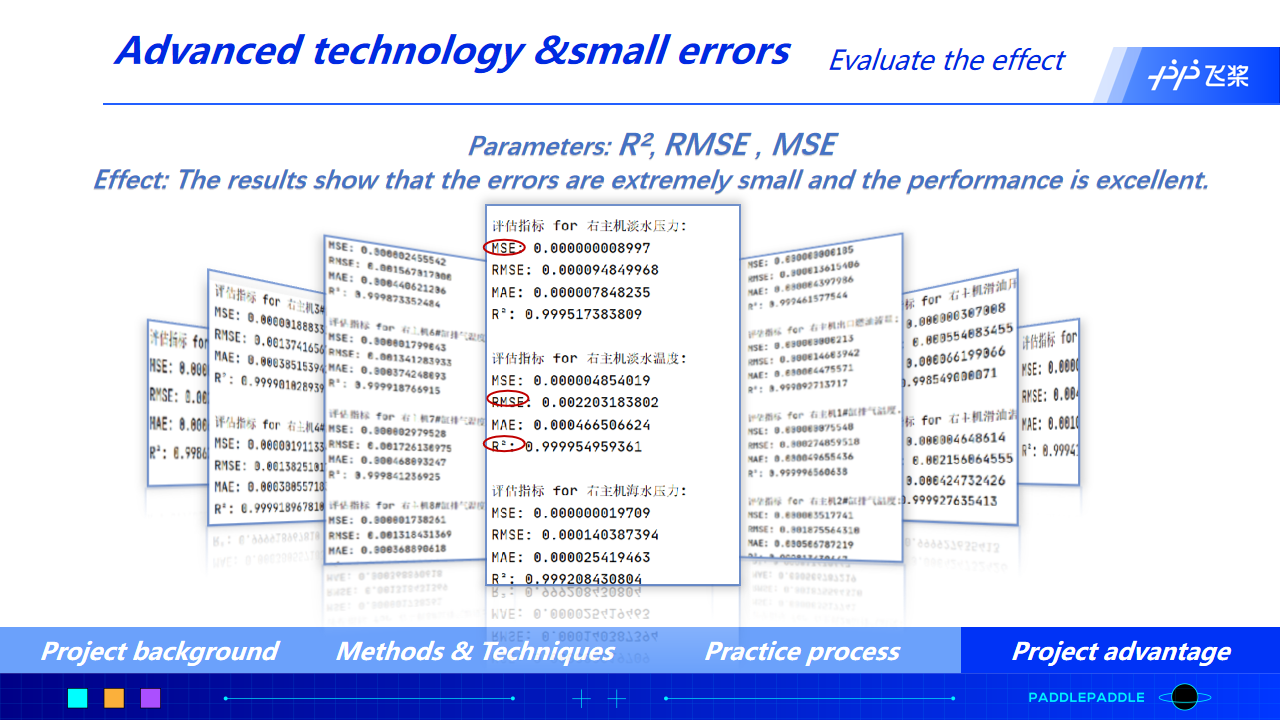
按 80% 训练集、20% 测试集进行划分,使用 R²、MSE、RMSE 等指标观察预测效果,并绘制散点图、残差图与学习曲线。
 放大查看 ↗图 09
GBDT 参数调整记录 · 项目汇报第 11 页
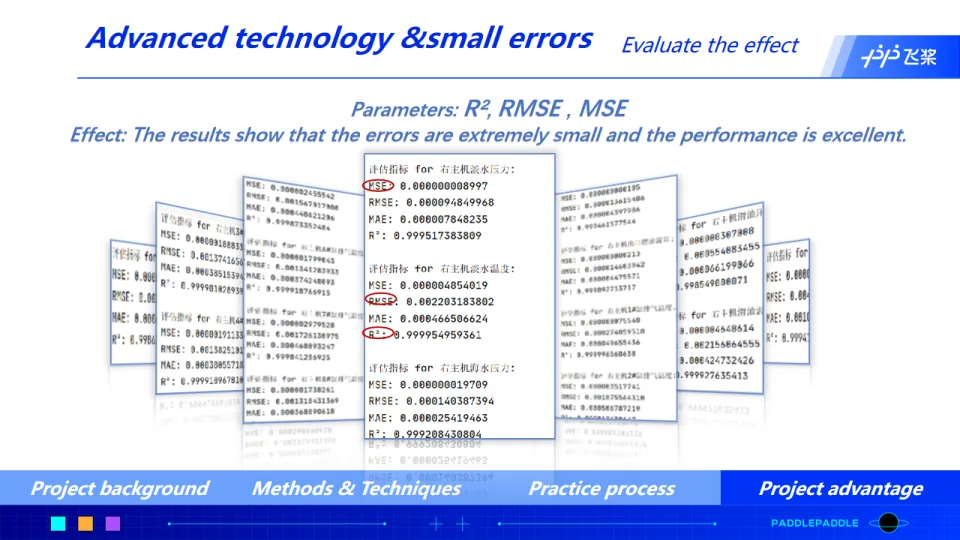 放大查看 ↗图 10
不同预测目标的评估记录 · 项目汇报第 12 页
实践收获与后续方向
项目完成了模型比较、参数调整、评估和可视化的完整练习。团队进一步提出设备状态监测与故障预测等应用设想。
图中数值为结营汇报中的课内实验记录,对应当时的数据与划分,不能直接代表实际船舶场景的预测效果。
05
计算机视觉 · YOLOv11
船舶智能检测
以船舶目标检测为实践方向,围绕 YOLOv11 开展学习与项目开发。该方向与牌照识别一起,构成本次训练营的视觉模型实践。
以上为训练营期间的教学实践与原型成果。工作流和分析图保留结营汇报原貌,反映当时的开发与展示情况。
CAMP IN PRACTICE课堂之外,
一起把问题解决。
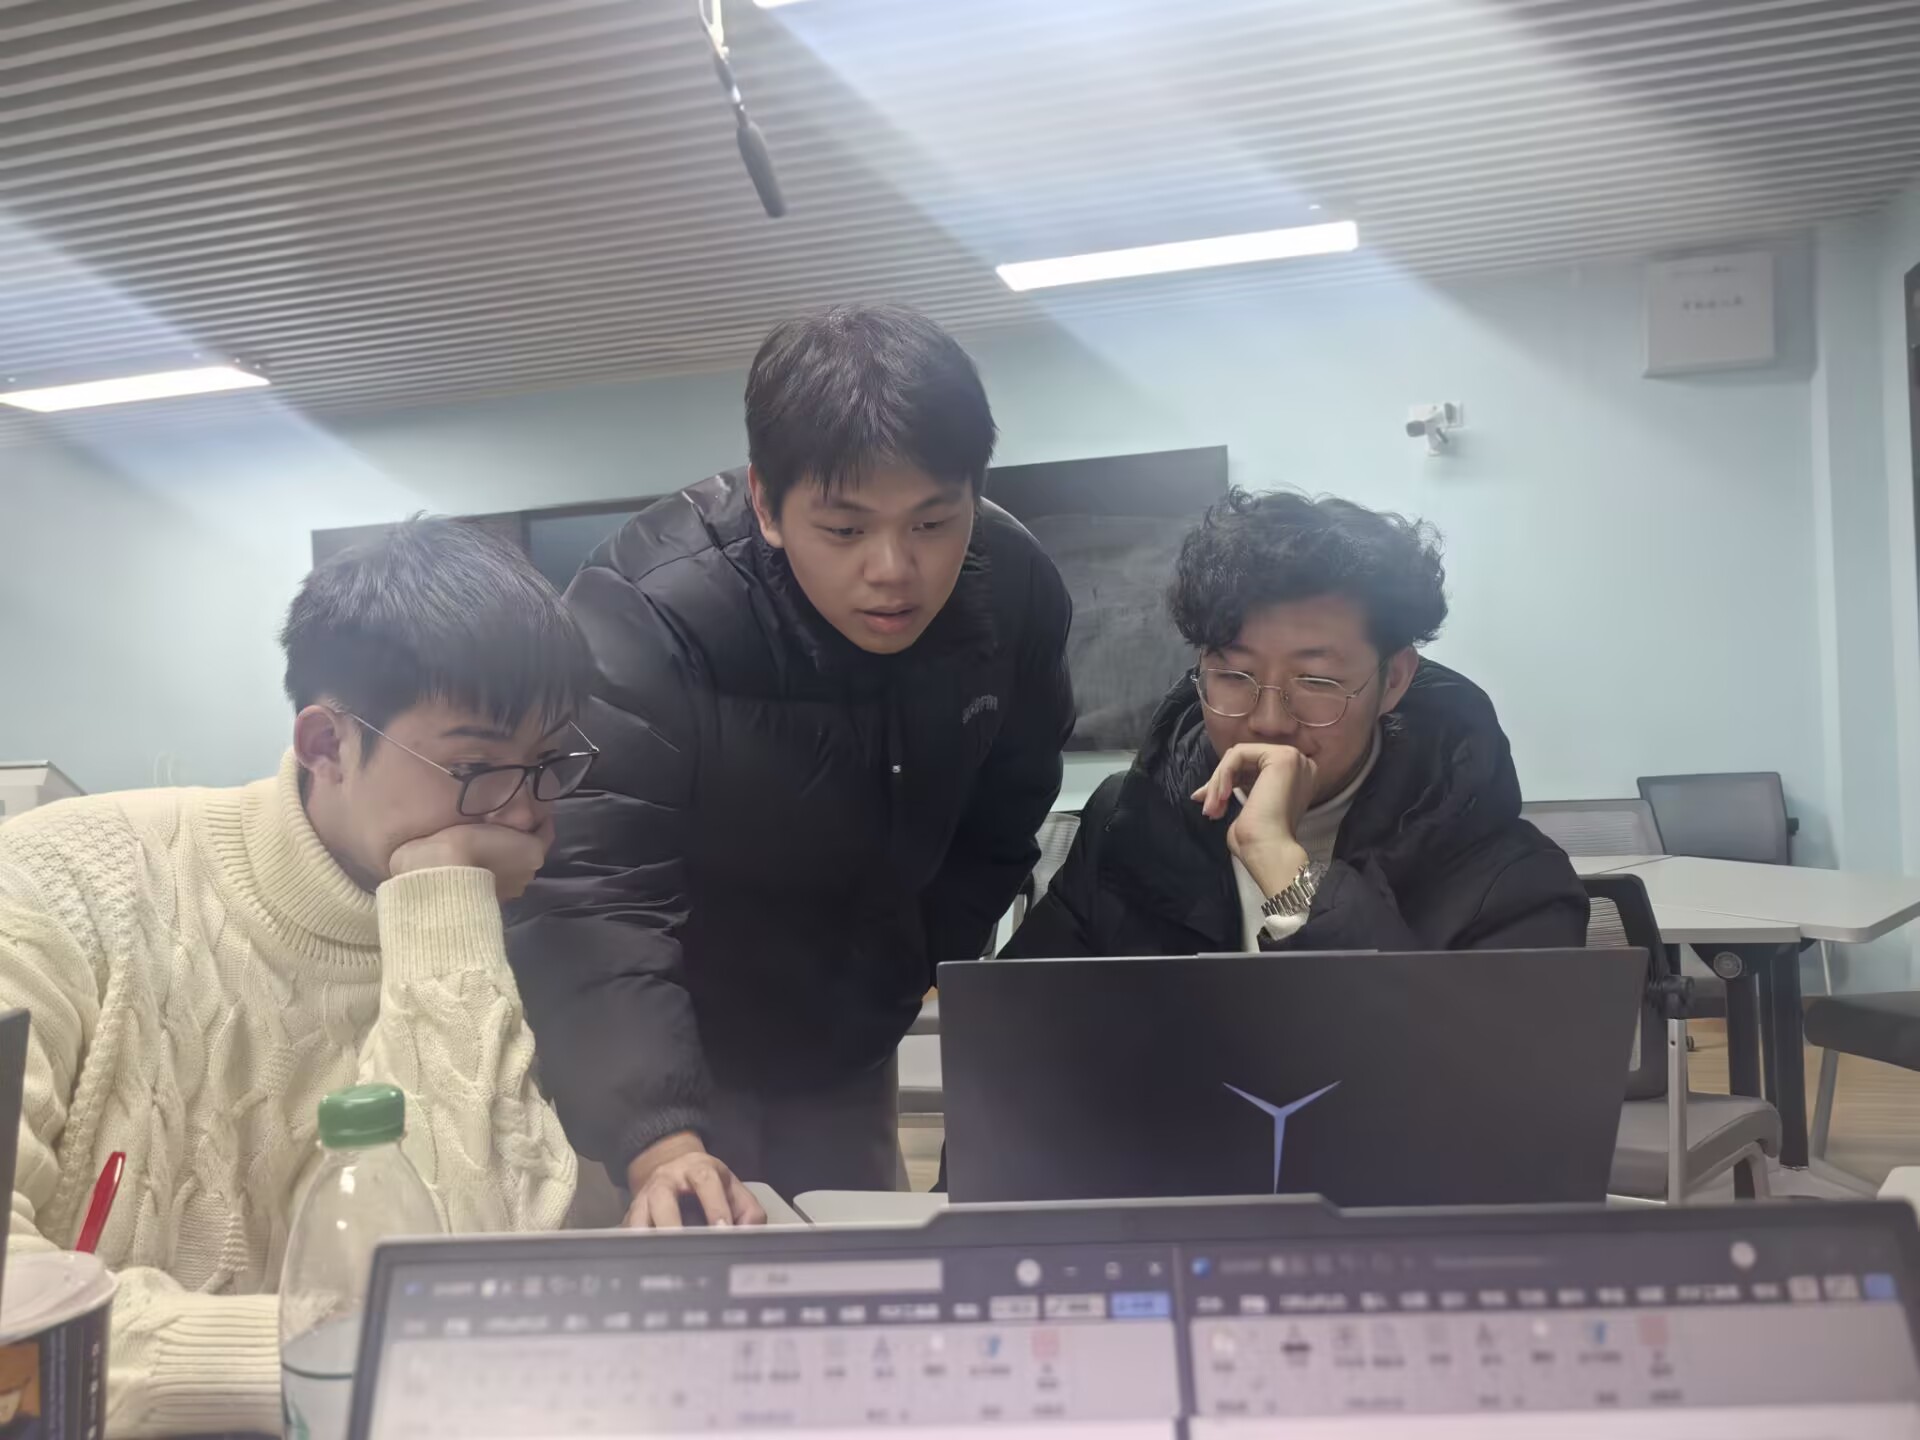
小组讨论、现场调试和汇报准备,贯穿训练营的日常。以下照片均来自本次项目汇报。
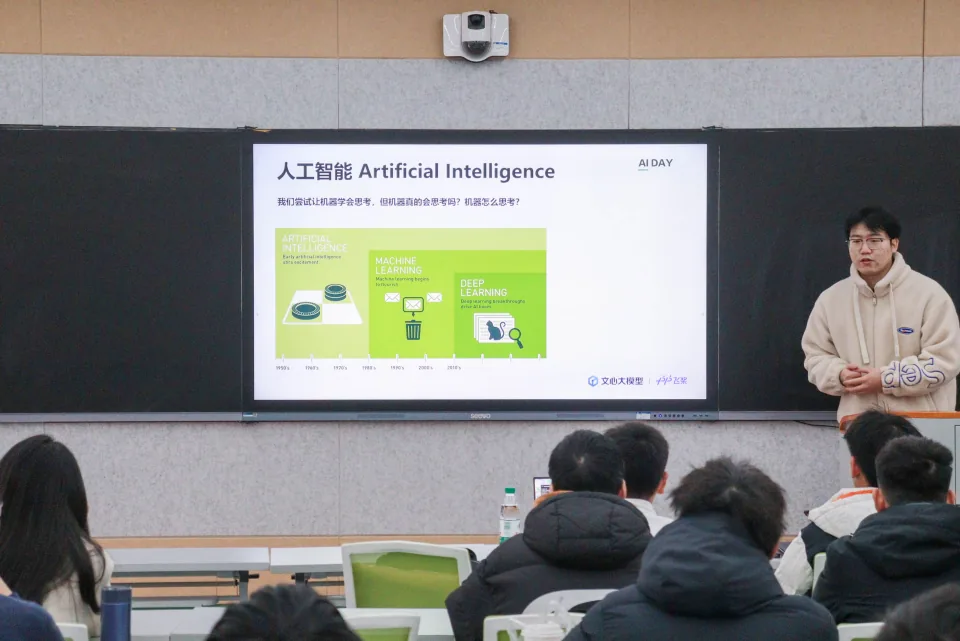 放大查看 ↗图 11
人工智能专题学习 · 航行辅助智能体汇报第 5 页
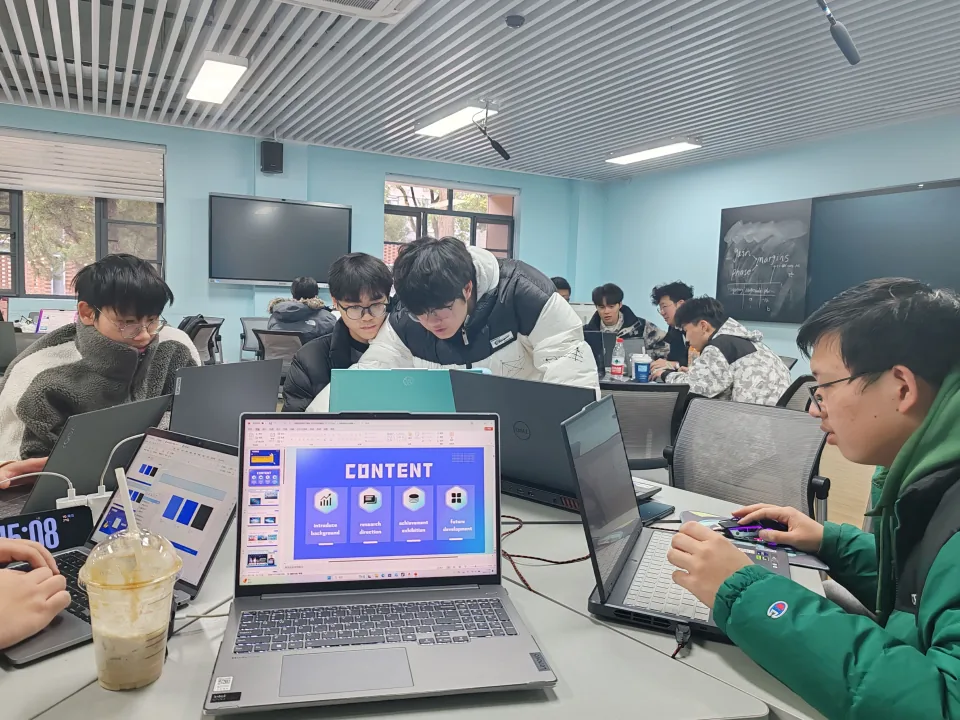 放大查看 ↗图 12
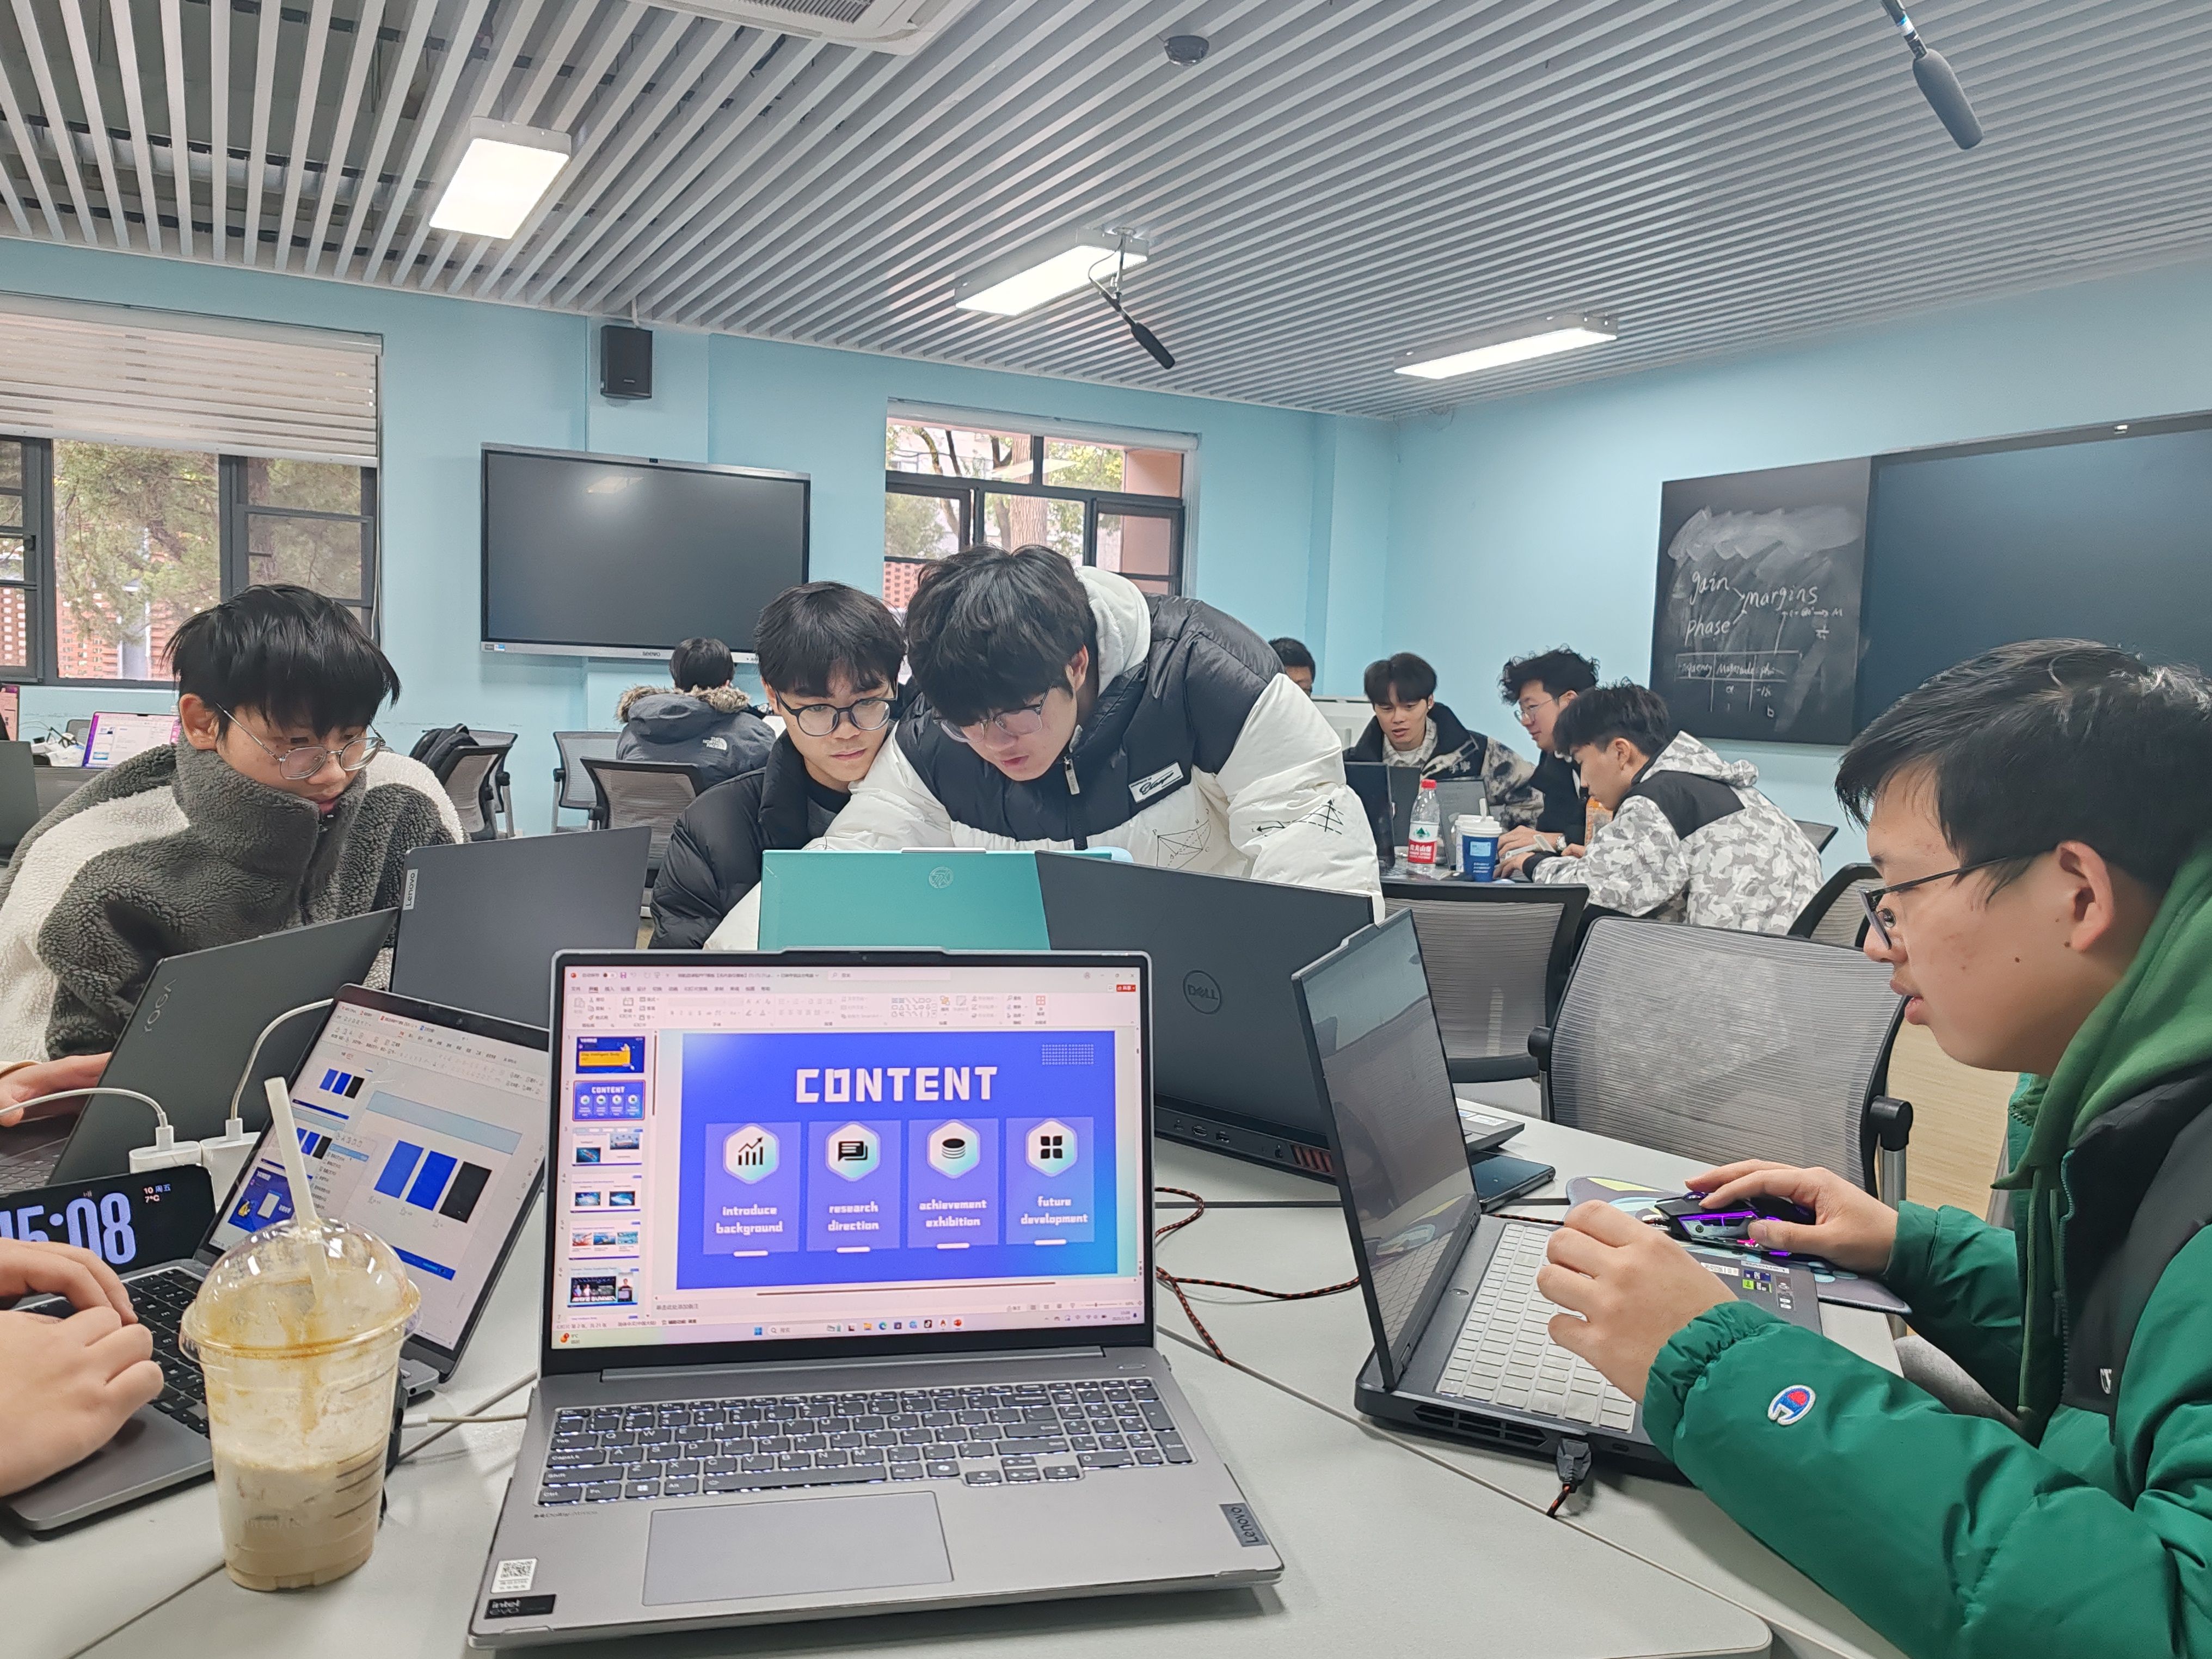
小组研讨与汇报准备 · 大副智能体汇报第 6 页
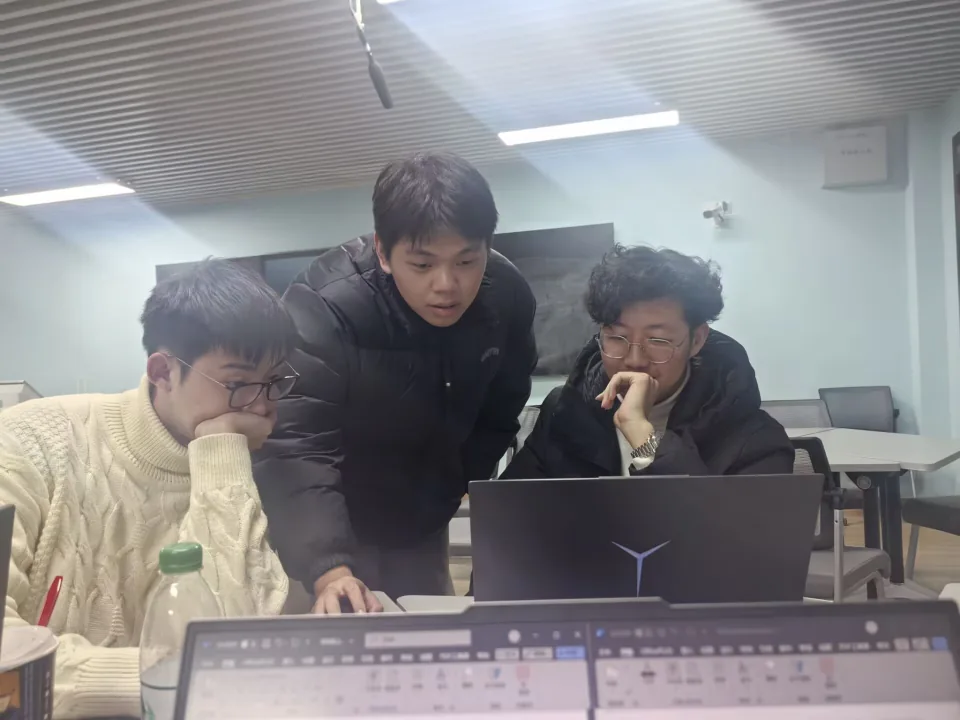 放大查看 ↗图 13
围绕电脑共同调试 · 航行辅助智能体汇报第 17 页
PEOPLE BEHIND THE CAMP
共同推进,
一起完成。
- 项目队长
- 肖皓文、黄子敬、刘子轩、方睿阳
- 项目指导
- 张圣军 · 机器学习
郑庆源 · 智能体
刘工程师(百度飞桨)· 智能体与牌照识别
王天祥 · 船舶检测 - 比赛指导
- 曾诚、周明、叶波、张丹
人员及分工依据本次结营汇报记录。
活动资料:《百度飞桨训练营结营汇报》《海王星杯讲稿》《Chief Mate Agent》《Ship Intelligence Agent》《IntelliData Pilots》。训练营于 2025 年 1 月 7 日开营、1 月 14 日结营,见学校开营报道 ↗与学院结营报道 ↗;课程日期依据结营材料。
← 返回活动档案